


Xaiv lub servo lub cev muaj zog rau lub tshuab tsim pib nrog kev nkag siab txog cov khoom uas ua rau lub servo lub cev muaj zog lossis servo tsav system. Servo systems yog kaw-voj tshuab siv los tswj qee yam kev xav tau. Lawv suav nrog cov cuab yeej tawm tswv yim uas muab cov ntaub ntawv tsis tu ncua ntawm lub cev muaj zog thiab tus neeg tsav tsheb kom tswj tau qhov chaw, nrawm, thiab lub zog ntawm lub tshuab tsav.
QXR Kev ua haujlwm siab DDR lub cev muaj zog servo tsav
Feem ntau, servo tsim yog cov tshuab muaj zog heev uas cuam tshuam rau kev tsav tsheb kom nrawm thiab nrawm nrawm. Lawv ua haujlwm nyob rau hauv plaub quadrants, uas txhais tau hais tias lawv tuaj yeem tswj lub zog thiab nrawm, zoo thiab tsis zoo.
Servo-tsav xaiv yuav tsum muaj kev daws teeb meem. Nyob rau hauv lwm yam lus, ib tug holistic mus kom ze uas yuav siv sij hawm mus rau hauv tus account tag nrho cov neeg kho tshuab, hluav taws xob, thiab programming tsis. Lub kaw lus suav nrog kev txiav txim siab cov khoom thauj khoom, cov lus taw qhia nkhaus (nrog rau qhov yuav tsum tau ua haujlwm), servo lub cev muaj zog, thiab ib puag ncig uas lub cev muaj zog thiab lwm yam khoom nyob; Tshwj xeeb, thaum lub cev muaj zog khiav ntawm qhov nrawm nrawm, nws muaj kev cuam tshuam rau cov khoom tiav, cov khoom siv thiab / lossis cov txheej txheem nws tus kheej.
Mechanical load thiab txav nkhaus parameters
Cia peb pib los ntawm kev nkag siab tias lub tshuab thauj khoom thiab cov lus tsa suab txhais li cas. Basic Newtonian physics hais tias lub zog (los yog lub zog ntawm kev sib hloov) yog proportional rau huab hwm coj (rotational inertia) lub sij hawm acceleration, tsis hais seb acceleration yog zoo los yog tsis zoo. Hauv cov ntsiab lus ntawm kev tsim qauv, lub tshuab tsim muaj nws tus kheej zoo thiab qhov zoo ntawm cov khoom thauj nws nqa.
Yog li ntawd, nws yog ib qho tseem ceeb los txiav txim siab cov khoom siv tshuab - tshwj xeeb tshaj yog qhov zoo ntawm cov lus tsa suab thiab qhov xav tau nkhaus ntawm cov lus tsa suab. Cov txheej txheem rau kev hloov cov lus tsa suab mus rau hauv cov lus tsa suab sib txawv thiab cuam tshuam los ntawm cov yam ntxwv xws li qhov tseeb, kev thauj khoom, kev txav txav thiab ib puag ncig.
Thaum cov txheej txheem siv tau nkag siab, kev nkag siab txog kev txav mus los yog qhov tseem ceeb los txiav txim siab qhov kev daws teeb meem zoo tshaj plaws servomotor. Lub zog nkhaus suav nrog tsis tsuas yog cov lus tsa suab ntawm ib qho taw tes mus rau lwm qhov, tab sis kuj tseem muaj cov haujlwm uas yuav siv tau rau hauv qhov kev taw qhia, xws li lub zog cuam tshuam nrog kev ua haujlwm ntawm cov khoom. Acceleration, uniform thiab deceleration, nrog rau qhov chaw nyob thiab ncua sij hawm, yog tag nrho cov nyob rau hauv lub zuag qhia tag nrho kev taw qhia nkhaus ntawm lub system. Indexing txav tej zaum yuav yooj yim daim duab peb sab lus, sib txawv trapezoid los yog 1/3-1/3-1/3 (qhov ua tau zoo tshaj plaws nrog rau RMS torque).
Servo system xaiv thiab xaiv cov cuab yeej
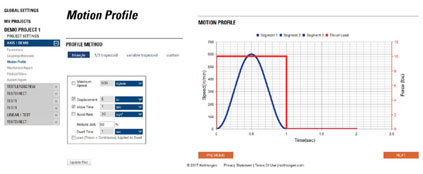
Ntau tus neeg muag khoom muaj kev xaiv thiab xaiv cov cuab yeej los pab cov neeg siv tsim cov lus tsa suab raws li qhov xav tau ntawm lawv cov ntawv thov. Cov cuab yeej software feem ntau, xws li Kollmorgen's Motioneering platform, muab ntau yam lus piav qhia los pab koj suav cov acceleration, txav sijhawm, nrug, nrawm, thiab sijhawm nyob. Daim duab 1 qhia qhov yooj yim 1/3-1/3-1/3 nkhaus, nrog 50 feem pua acceleration qhia kom du qhov acceleration. Hauv qhov piv txwv no, peb xaiv txav 8 ntiv tes hauv 1 thib ob thiab siv 50 feem pua acceleration thiab 2 thib ob nyob lub sijhawm. Lub kaw lus suav cov lus tsa suab ntawm 1/3 acceleration lub sij hawm, 1/3 qhov nrawm nrawm, thiab 1/3 deceleration. Qhov siab tshaj plaws ceev xam los ntawm lub cuab yeej yog 720in / min. Koj tuaj yeem pom daim duab "S" nkhaus (raws li 50 feem pua acceleration). Tsis tas li ntawd, rau cov lus tsa suab no, nws tuaj yeem pom tau tias lub zog thrust (kab liab) yog siv rau qhov kev hloov pauv ntawm cov lus tsa suab -- qhov kev taw qhia no tej zaum yuav raug machined. Dwell lub sij hawm kuj pom tau tias yog 3 vib nas this. Qhov chaw nyob yog qhov tseem ceeb vim tias txhua qhov tsis sib xws nrog qhov nkhaus no yuav raug siv los xam RMS torque, uas yuav yog ib qho metric peb siv los xaiv lub cev muaj zog. Ntxiv nrog rau cov lus tsa suab nkhaus, nws tseem ceeb heev kom nkag siab txog qhov tseeb ntawm qhov yuav tsum tau ua ntawm cov loads nyob rau hauv cov nqe lus ntawm kev daws teeb meem, raug, thiab rov ua dua. Qhov no yuav cuam tshuam ncaj qha los ntawm kev xaiv cov khoom tawm tswv yim thiab (ntau dua) los ntawm lub sijhawm khoob ntawm cov khoom siv kho tshuab hauv daim ntawv ntawm kev tshem tawm thiab hloov pauv.
Tshwj tsis yog tias tus qauv tsim tuaj yeem siv cov kev daws teeb meem ntawm lub cev muaj zog ncaj qha, nws yuav suav nrog qee hom kev sib kis. Rotating linear fais fab kis tau tus mob (hloov cov zis ntawm lub rotating lub cev muaj zog mus rau hauv ncej mus ncig teb chaws) yuav ua tau tiav los ntawm pulley tsav, los yog cov ntsia hlau raws li mechanisms, xws li pob screws. Lub rotary tsav muaj xws li ib tug gearbox los yog siv tsav los ua ke kom cov pulleys ntawm ntau qhov ntau thiab tsawg yuav siv tau raws li retarders. Hauv qee qhov kev siv, cov khoom raug txav mus rau qhov tseem ceeb rau tag nrho cov lus tsa suab. Ib rooj plaub tshwj xeeb yog qhov loj ntawm lub tshuab ncej uas yuav tsum tau hloov pauv -- xws li hauv kev faib khoom lossis kev ua haujlwm ntawm cov neeg hlau. Tag nrho cov load variation yuav yog ib qho tseem ceeb hauv kev kho lub servo tsav.
Cheebtsam hauv kev txav yuav tsum suav lawv cov inertia thiab xav txog nws rov qab mus rau lub cev muaj zog. Ntxiv nrog rau qhov inertia, sab nraud quab yuam, kev sib txhuam, thiab kev ua haujlwm tsis zoo yuav tsum raug txiav txim siab.
Environmental xav nyob rau hauv servo tsim
tseem tsis tau tag. Thaum txiav txim siab tus qauv tsim servo, tsuas yog qee yam muaj peev xwm tuaj yeem ua lag luam thiab ua tau zoo muab cov lus xav tau, nqa lub peev xwm, thiab raug. Ib qho kev txiav txim siab uas feem ntau tsis saib xyuas yog ib puag ncig uas lub servo ua haujlwm. Feem ntau cov servomotors raug ntsuas los ua haujlwm ntawm 40C - ib puag ncig sov so, tab sis raug rau ntau lub Hoobkas thiab chaw tsim khoom.
Lub tshav kub tsis kam ntawm kev tsav tsheb hluav taws xob tsis yog siab heev, thiab txij li lawv kuj tau ntsuas ntawm 40 degree C, tswj qhov kub ntawm qhov chaw uas lawv ua haujlwm yog qhov nyuaj. Feem ntau, yuam kom txias hauv lub txee tswj yog yuav tsum tau tswj kom zoo ib puag ncig (kub thiab av). Yog li ntawd, qhov chaw ntawm lub cev muaj zog thiab tus neeg tsav tsheb yuav tsum tau txiav txim siab. Tau kawg, lub cev muaj zog tuaj yeem raug ntsia lossis sib xyaw ncaj qha rau hauv lub cuab yeej los tsav lub tshuab nqa nqa. Nyob rau hauv sib piv, tus tsav nyob rau hauv ib tug centralized tov yog nyob rau hauv ib tug tswj txee -- nws feem ntau yuav tsum tau txias.
Cov neeg tsim khoom txhais ib feem ntawm lub cev muaj zog ua haujlwm raws li ib puag ncig ib puag ncig uas lub cev muaj zog ua haujlwm. Raws li tau sau tseg saum toj no, ntau tus neeg tsim qauv xav tias lub cev muaj zog raug ntsuas rau qhov ntsuas kub ntawm 40 ° C, tab sis qee zaus muaj lub cev muaj zog ntawm 25 ° C. Yog li ntawd, kev saib xyuas yuav tsum tau them rau cov ntawv luam tawm cov txiaj ntsig thaum tshuaj xyuas cov lus qhia tshwj xeeb. Yog tias qhov ntsuas kub ntawm lub tshuab tshaj qhov ntsuas qhov ntsuas kub, lub cav yuav tsis ncav cuag lub zog ntsuas.
Lwm yam xwm txheej ib puag ncig yuav cuam tshuam rau cov xim tsav tsheb thiab cov ntsaws ruaj ruaj thiab lwm yam khoom siv hluav taws xob. Plua plav, av, noo noo, tshuaj tsuag tsuag, kev tu cev, qhov chaw tawg, ib puag ncig lub tshuab nqus tsev, thiab hluav taws xob tag nrho yuav tsum tau tshwj xeeb servomotor nrog cov yam ntxwv ntawm lub cev kom haum rau qhov chaw hnyav tam sim no.
Txheej txheem xaiv
Hauv kev txiav txim siab qhov xav tau lub cev muaj zog / tsav lub cev muaj pes tsawg leeg, ib feem loj ntawm kev xaiv thaum ntxov yog txhua yam thiab ib puag ncig. Tam sim no, thaum tus neeg siv xaiv cov khoom kawg, cov khoom seem uas lub kaw lus muaj yuav tsum raug txiav txim siab. Mechanical thiab ib puag ncig yam tseem ceeb yuav txuas ntxiv cuam tshuam cov ntsiab lus tawm tswv yim, xaim, thiab kev xaiv qhov kawg ntawm kev tswj vaj tsev.
Cov lus pom zoo thiab cov yam ntxwv ntawm servo motor
Los ntawm kev txhais, servo systems muaj cov lus tawm tswv yim uas ntsuas qhov ceev, txoj hauj lwm, thiab lwm yam kev tsis ua haujlwm thaum lub sijhawm ua haujlwm. Cov neeg tsim khoom yuav muaj kev xaiv txwv, tab sis nws yog ib qho tseem ceeb uas yuav tsum ua tib zoo xav txog cov kev thov tshwj xeeb, suav nrog kev cuam tshuam kev thauj khoom thiab qhov chaw raug thiab rov ua dua. Rotary transformers feem ntau muaj kev ua tau zoo hauv qhov chaw hnyav, tshwj xeeb tshaj yog rau kev cuam tshuam ntau dua. Lub rotating transformer yog ib tug rotating transformer uas muaj ib tug winding kauj nrog stator thiab rotor qhov chaw nyob ib ncig ntawm cov tub ntxhais. Qhov kev tsim kho no tso cai rau kev ua haujlwm kub siab dua thiab ua siab ntev rau kev cuam tshuam loj dua li cov encoders uas yuav muaj cov iav disk ntsiab.
Sinusoidal encoders tuaj yeem muab cov kev daws teeb meem siab, mus txog 24 khoom thiab tshaj, kom pom qhov tseeb qhov tseeb. Qee cov hybrid encoders tuaj yeem muab qhov muaj zog ntawm kev hloov pauv hloov nrog kev daws teeb meem zoo dua. Cov encoders ntse no yog ua raws li kev hloov pauv hloov pauv nrog cov khoom siv hluav taws xob uas txhais cov cim sine thiab cosine thiab hloov lawv mus rau hauv cov teeb liab siab daws teeb meem uas yuav raug xa mus rau tus neeg tsav tsheb servo rau kev siv ceev thiab txoj haujlwm tawm tswv yim.
Tam sim no, qhov tseeb encoders muaj ntau yam kev sib txuas lus raws tu qauv (EnDAT, BiSS, thiab DSL) thiab muab kev daws teeb meem siab thiab tsis tshua muaj suab nrov muaj peev xwm los pab ua tiav cov lus pom zoo rau servo tsav tsheb thiab cov tswj.
Lwm qhov kev xaiv tawm tswv yim uas nyob ntawm qhov yuav tsum tau ua ntawm daim ntawv thov yog seb koj puas xav tau cov lus qhia ntxiv los yog ntxiv. Hauv kev sib hloov, koj tuaj yeem suav los ntawm 0 ib zaug koj tau ua tiav 360 degree kev sib hloov siv ib zaug tig ntawm cov khoom siv. Multiturn absolute encoder cia lub kaw lus paub nws txoj hauj lwm, tsis tsuas yog txoj hauj lwm ntawm lub cev muaj zog nyob rau hauv ib tug 360 degree kev sib hloov, tab sis kuj muaj pes tsawg tus lem nws tau ua tiav nyob rau hauv txhua txoj kev. Yog li nws paub tseeb tias nws nyob qhov twg. Nws yog ib qho tseem ceeb kom paub qhov no thiab qhov twg cov cuab yeej thiab lwm cov axes nyob. Ib qho yooj yim incremental encoders, ntawm qhov tod tes, tuaj yeem txiav txim siab txoj haujlwm hauv ib qho kev sib hloov, tab sis tsuas yog tom qab nrhiav xoom hauv lub voj voog hluav taws xob. Raws li qhov tshwm sim, tus neeg siv yuav tsis paub tias muaj pes tsawg lub voj voog tau ua tiav lossis txawm tias qhov tseeb ntawm txoj haujlwm
nyob rau hauv ib tug 360 degree kev sib hloov thaum powered on.
Ntxiv nrog rau lub servo lub cev muaj zog thiab tus tsav servo nws tus kheej, qhov tseeb kev sib txuas ntawm ob kuj tseem ceeb heev. Cable yooj (txhais tau los ntawm nws qhov tso cai khoov lub vojvoog) yog qhov tseem ceeb rau kev txiav txim siab, tshwj xeeb tshaj yog thaum lub cable txav nrog lub ncej.
Cable ntev yuav raug txwv los ntawm hom encoder nyob rau hauv kev xav. Cable tsis xws li impedance thiab voltage poob, ua ke nrog lub teeb liab lub zog ntawm lub encoder, yog lub ntsiab tseem ceeb ntawm kev txiav txim siab ntev. Qee cov khoom siv tshiab uas muaj nyob rau hauv kev ua lag luam xa cov ntaub ntawv serial rau cov neeg tsav tsheb (xws li DSL, EnDat, thiab BiSS) ntawm tus nqi sib kis tau zoo heev, uas yuav cuam tshuam los ntawm qhov ntev, tshwj xeeb tshaj yog impedance thiab teeb liab-rau-suab nrov piv. Txawm tias lub connector plays lub luag hauj lwm nyob rau hauv lub "feedback" voj, raws li cov connector yuav tsum tau ua cov txheej txheem ntau yam teeb liab generated los ntawm cov khoom siv no. Lwm qhov ntev ntawm lub cev muaj feem cuam tshuam nrog lub zog lub cev muaj feem cuam tshuam nrog kev hloov pauv ntau zaus koom nrog PWM cov tsav tsheb niaj hnub no. Muaj suab nrov nyob rau hauv lub hwj chim qaum ntawm lub cev muaj zog. Thaum lub cable ntev dua thiab mus txog ib nrab ntawm cov zaus wavelength ntawm lub cable, lub kav hlau txais xov yuav raug tsim. Lub kav hlau txais xov yuav xa lossis tau txais cov ntaub ntawv (hauv qhov no ua kom muaj suab nrov) uas yuav tsum tsis txhob muaj nyob rau hauv qhov kev ua haujlwm siab.
Qhov kawg parameter: kev tswj cov lus tsa suab thiab network -- centralized piv rau decentralized
Ib qho kev txiav txim siab zaum kawg uas tuaj yeem ua rau duplicate ntawm tag nrho cov txheej txheem tsim (thiab hloov lwm yam kev qhia tshwj xeeb ntawm kev tsim) yog qhov system architecture. Tus kws tshaj lij yuav tsum nug: Kuv puas yuav tsum tsom mus rau lub hauv paus tswj hwm nrog cov tsav tsheb, cov tswj hwm, thiab txhawb nqa cov khoom siv hluav taws xob ntim rau hauv lub hauv paus txee, los yog nws puas tau txais txiaj ntsig ntau dua thiab muaj txiaj ntsig zoo los faib cov tsav tsheb hla lub tshuab (ib qho kev faib tshuab mus kom ze)? Lub tshuab uas muaj ntau lub axes, uas tej zaum yuav tawg mus thoob lub tshuab, yuav yog ib tus neeg sib tw zoo tshaj plaws rau kev faib tawm. Txoj kev no tuaj yeem txo cov kev xav tau ntawm cable thiab txuag cov nqi cuam tshuam nrog kev xaim ntawm cov cables ntev thiab cov cables thiab kev txhawb nqa uas mus nrog cov cables. Tsis tas li ntawd, kev txav tus neeg tsav tsheb tawm ntawm lub tshuab txo qhov loj ntawm lub txee uas yuav tsum tau ua rau lub tsev tswj hwm thiab txhawb nqa cov khoom siv hluav taws xob, dua li txo cov nqi thiab cov cua txias hauv lub txee. Ntawm qhov tod tes, cov tshuab uas compact thiab muaj qis qis yuav tsis tau txais txiaj ntsig los ntawm ib txwm muaj
centralized mus kom ze.
xaus
Muaj ntau ntau yam uas yuav tsum tau xav txog thaum xaiv lub servo system rau ib daim ntawv thov, ntau yam uas tau piav nyob rau hauv tsab xov xwm no. Lwm qhov kev xaiv uas cuam tshuam rau kev xaiv ntawm cov khoom siv tswj lub cev. Cov hom kev tswj feem ntau yog teev nyob rau theem pib ntawm kev sib tham txog kev tsim tshuab thiab nyob ntawm ntau yam, thaum lub sij hawm tswj kev xaiv feem ntau yog xauv rau hauv kev xaiv cov qauv kev sib txuas lus fieldbus.